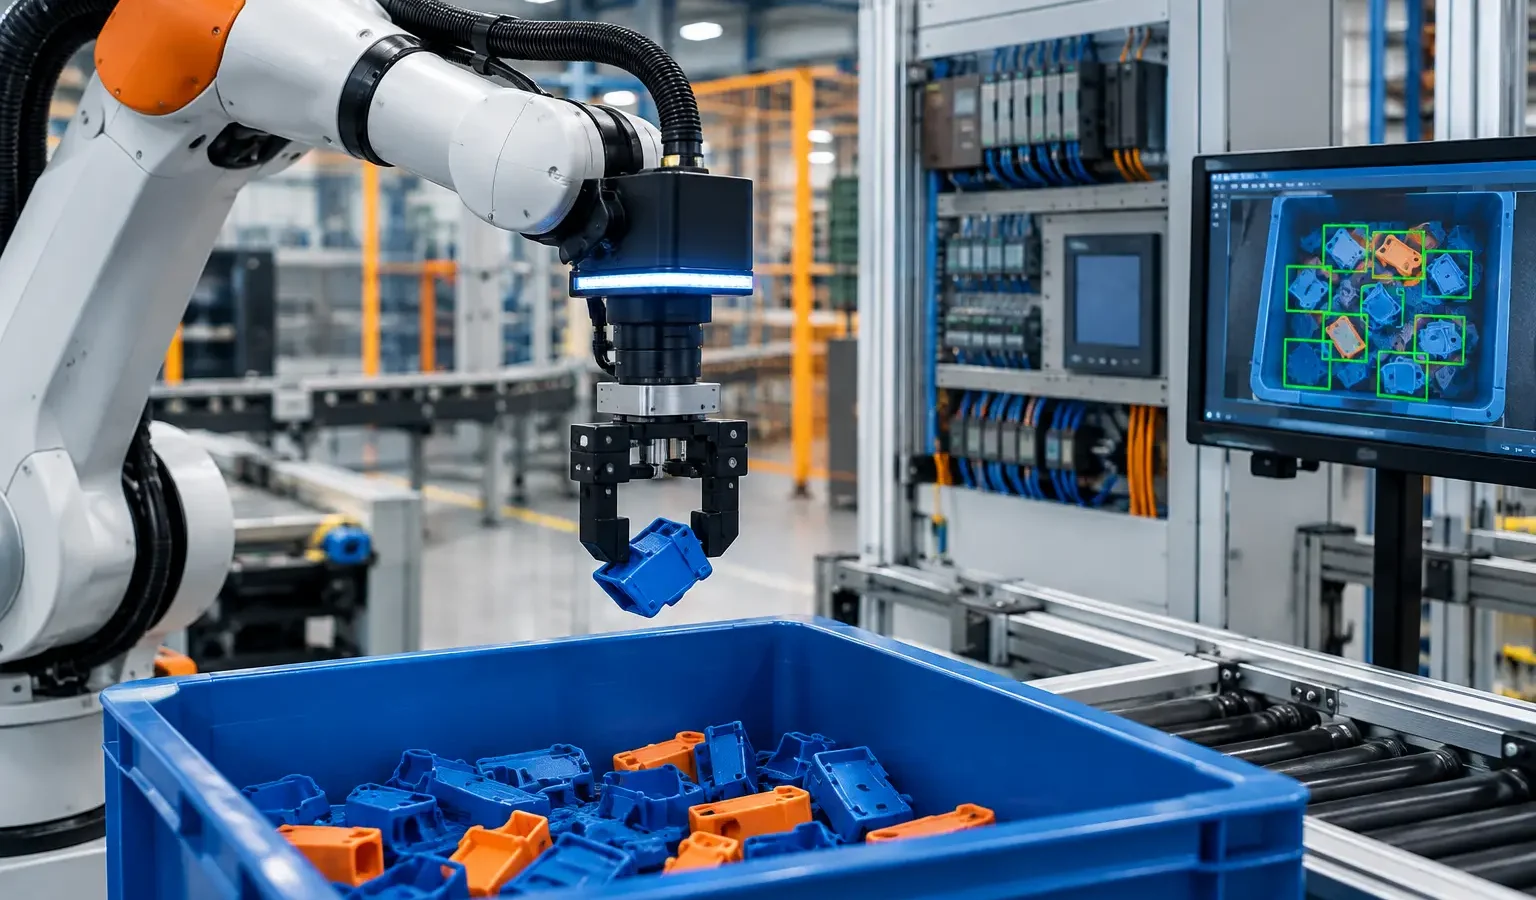
Uma caixa metálica com peças soltas parece um detalhe simples da linha, até que o robô precisa identificar uma peça específica, definir a melhor posição de pega e entregá-la à próxima etapa sem travar o ciclo. É nesse cenário que o bin picking com inteligência artificial se torna relevante para operações que precisam automatizar alimentação de máquinas, montagem, inspeção ou movimentação de componentes sem depender de organização manual.
A aplicação não se resume a instalar uma câmera sobre um contentor. O resultado depende da combinação entre visão industrial, modelo de inteligência artificial, robótica, ferramental de pega, lógica de controle e requisitos de segurança. Quando essas disciplinas não são tratadas como um sistema único, o projeto pode até reconhecer peças em laboratório, mas falhar na condição real de produção.
O que é bin picking com inteligência artificial
Bin picking é o processo de localizar e retirar peças posicionadas de forma aleatória dentro de caixas, pallets, gavetas ou contentores. Em vez de receber o componente sempre na mesma orientação, como ocorre em alimentadores convencionais, o robô precisa interpretar um ambiente variável e executar a coleta com precisão.
A inteligência artificial amplia a capacidade do sistema de reconhecer padrões visuais, separar peças sobrepostas e estimar poses em três dimensões. Na prática, a solução utiliza imagens 2D ou, com maior frequência em aplicações complexas, dados de profundidade gerados por sensores 3D. O software identifica candidatos à coleta, calcula posição e orientação e envia essas coordenadas ao controlador do robô.
Essa capacidade é especialmente útil quando a preparação prévia das peças exige muita intervenção humana, quando há mix elevado de componentes ou quando a geometria torna inviável o uso de alimentadores vibratórios e dispositivos dedicados. Ainda assim, bin picking não é automaticamente a melhor escolha para todo processo. Em linhas de altíssimo volume, com uma única peça estável e previsível, um sistema mecânico dedicado pode apresentar ciclo mais curto e menor complexidade operacional.
Onde a aplicação gera valor na planta
Em ambientes industriais, o bin picking costuma estar associado à carga e descarga de centros de usinagem, alimentação de prensas, células de montagem, separação para inspeção e abastecimento de linhas. Ele também pode apoiar processos em que peças fundidas, estampadas, usinadas ou conformadas chegam em lotes sem orientação definida.
O ganho principal não é apenas retirar uma peça de uma caixa. Trata-se de reduzir atividades repetitivas, manter a alimentação de processos críticos e criar uma célula com capacidade de operar diante de variações controladas. Para a gestão industrial, isso pode significar menor dependência de organização manual entre etapas e melhor previsibilidade da produção, desde que a solução seja especificada para o ritmo e as condições reais da operação.
Em setores como siderurgia, cimento, saneamento, mineração, manufatura e alimentos e bebidas, as condições de campo influenciam diretamente a viabilidade. Poeira, vibração, iluminação variável, presença de óleo, reflexo em superfícies metálicas e temperatura podem comprometer a qualidade da leitura. Por isso, uma demonstração com peças limpas e bem distribuídas não substitui a validação com o material, o contentor e o ambiente da planta.
A arquitetura de uma célula confiável
Uma célula de bin picking bem projetada integra camadas que precisam funcionar de forma coordenada. A visão industrial captura o cenário; o software processa a nuvem de pontos ou as imagens; o robô executa a trajetória; o efetor final realiza a pega; e o sistema de automação coordena permissivos, alarmes, intertravamentos e comunicação com os equipamentos de processo.
O CLP normalmente ocupa papel central na coordenação da célula. Ele pode receber estados do sistema de visão e do controlador robótico, liberar ciclos, controlar dispositivos periféricos e registrar falhas que afetam a disponibilidade. IHMs e sistemas supervisórios, quando aplicáveis, devem disponibilizar informações úteis à operação e à manutenção, como tentativas de coleta, peças não reconhecidas, posição de parada, condição de sensores e motivos de bloqueio.
A escolha do efetor final merece atenção equivalente à escolha da câmera. Garras mecânicas, ventosas, garras magnéticas ou soluções híbridas apresentam limites distintos diante de peso, porosidade, acabamento, contaminação e geometria. Uma peça pode ser identificada corretamente pela visão e, ainda assim, não oferecer uma superfície segura para sucção ou um ponto de apoio adequado para garra. A taxa de sucesso da célula depende das duas etapas: localizar e pegar.
Também é necessário considerar a área de alcance do robô, os pontos de aproximação, as zonas de colisão e a forma como o contentor será reposto. À medida que a caixa esvazia, o robô precisa alcançar posições mais profundas, sem colidir com as paredes ou comprometer a qualidade da pega. Em algumas situações, uma mesa indexadora, um posicionador ou uma estratégia de troca de caixas traz mais resultado do que ampliar a complexidade do software.
Critérios técnicos antes de aprovar o investimento
A decisão deve começar pelo processo, não pela tecnologia. Antes de definir fornecedor, sensor ou fabricante de robô, a engenharia precisa transformar a necessidade produtiva em requisitos mensuráveis. Isso reduz mudanças de escopo durante a implementação e evita expectativas incompatíveis com a condição física das peças.
Os critérios abaixo são decisivos em uma análise técnica:
- Variabilidade das peças: avaliar famílias, dimensões, tolerâncias, acabamento superficial, possibilidade de deformação e presença de componentes semelhantes no mesmo contentor.
- Condição de apresentação: verificar empilhamento, entrelaçamento, sobreposição, profundidade da caixa e risco de peças ficarem presas umas às outras.
- Tempo de ciclo requerido: considerar captura de imagem, processamento, planejamento de trajetória, pega, deposição e eventuais novas tentativas.
- Qualidade da pega: definir peso, centro de gravidade, pontos permitidos de contato e comportamento da peça durante a aceleração do robô.
- Ambiente operacional: mapear iluminação, poeira, óleo, vibração, temperatura, lavagem, reflexos e interferências que possam afetar sensores e mecanismos.
- Integração e segurança: levantar interfaces com máquinas existentes, sinais de processo, modos de operação, acessos à célula e requisitos aplicáveis de segurança de máquinas e instalações elétricas.
O tempo de ciclo deve ser analisado com rigor. É comum avaliar somente a movimentação do robô e desconsiderar o tempo de processamento da visão, a necessidade de uma segunda leitura ou a ocorrência de falhas de pega. O indicador que importa para a produção é a disponibilidade sustentada da célula, e não apenas o melhor ciclo obtido em condição ideal.
Inteligência artificial não elimina a engenharia de aplicação
Modelos de inteligência artificial podem melhorar a identificação de peças com variações de posicionamento e aparência. Porém, a qualidade do resultado depende da representatividade das imagens e dos dados usados na configuração ou no treinamento. Peças muito brilhantes, transparentes, escuras ou parcialmente ocultas exigem avaliação específica do sensor e da estratégia de iluminação.
Outro ponto crítico é o tratamento de exceções. A célula precisa saber o que fazer quando não houver uma peça com pega viável, quando a câmera perder referência ou quando o robô exceder o número permitido de tentativas. Sem uma lógica clara para essas condições, pequenos desvios se transformam em paradas longas e intervenções improvisadas.
A engenharia deve prever sinalização, diagnóstico e procedimentos de recuperação compatíveis com a rotina da fábrica. A manutenção precisa conseguir distinguir se uma falha está relacionada ao sensor, à comunicação industrial, ao programa do robô, ao efetor final ou à própria condição do lote de peças. Essa visibilidade reduz o tempo de resposta e evita que ajustes inadequados prejudiquem a repetibilidade da operação.
Segurança e integração com o processo existente
Uma célula robotizada requer avaliação de riscos desde a fase conceitual. Proteções físicas, dispositivos de intertravamento, paradas de emergência, modos de operação, acesso para troca de contentores e procedimentos de manutenção devem ser definidos conforme a aplicação. Os requisitos das NR10 e NR12 precisam ser analisados de acordo com o escopo e as condições reais da instalação, sem presumir conformidade antes do diagnóstico técnico.
Em projetos de modernização, a integração com painéis existentes exige atenção adicional. Sistemas legados podem ter limitações de comunicação, documentação incompleta, componentes em fim de vida ou ausência de sinais necessários para uma operação coordenada. Um retrofit bem conduzido pode incluir adequações de painéis elétricos, atualização de comandos, instrumentação complementar e revisão da lógica de controle para que a nova célula opere de forma segura e rastreável.
A etapa de comissionamento deve validar mais do que a capacidade de reconhecer uma peça. É necessário testar cenários de caixa cheia e vazia, peças inclinadas, falhas de pega, perda de comunicação, bloqueios de segurança e retomada controlada após parada. A aceitação técnica deve refletir os critérios definidos no início do projeto e as condições que a equipe enfrentará no turno produtivo.
Um projeto começa pela condição real da sua operação
Bin picking com inteligência artificial pode ser uma ferramenta consistente para elevar a automação de processos com peças desorganizadas, mas seu desempenho é consequência de uma especificação completa. Visão, robô, ferramental, segurança, painéis, programação e operação precisam ser avaliados como partes do mesmo sistema.
A Seabra Automação Industrial realiza diagnósticos técnicos e projetos de integração para aplicações industriais que exigem engenharia de controle, painéis elétricos, segurança e execução em campo. Para avaliar a viabilidade da sua célula e estruturar um escopo compatível com a produção, solicite um diagnóstico técnico ou orçamento pelo WhatsApp.
Precisa aplicar isso na sua planta?
A equipe da SEABRA pode avaliar seu cenário e indicar o próximo passo técnico.
Falar com a equipe técnica