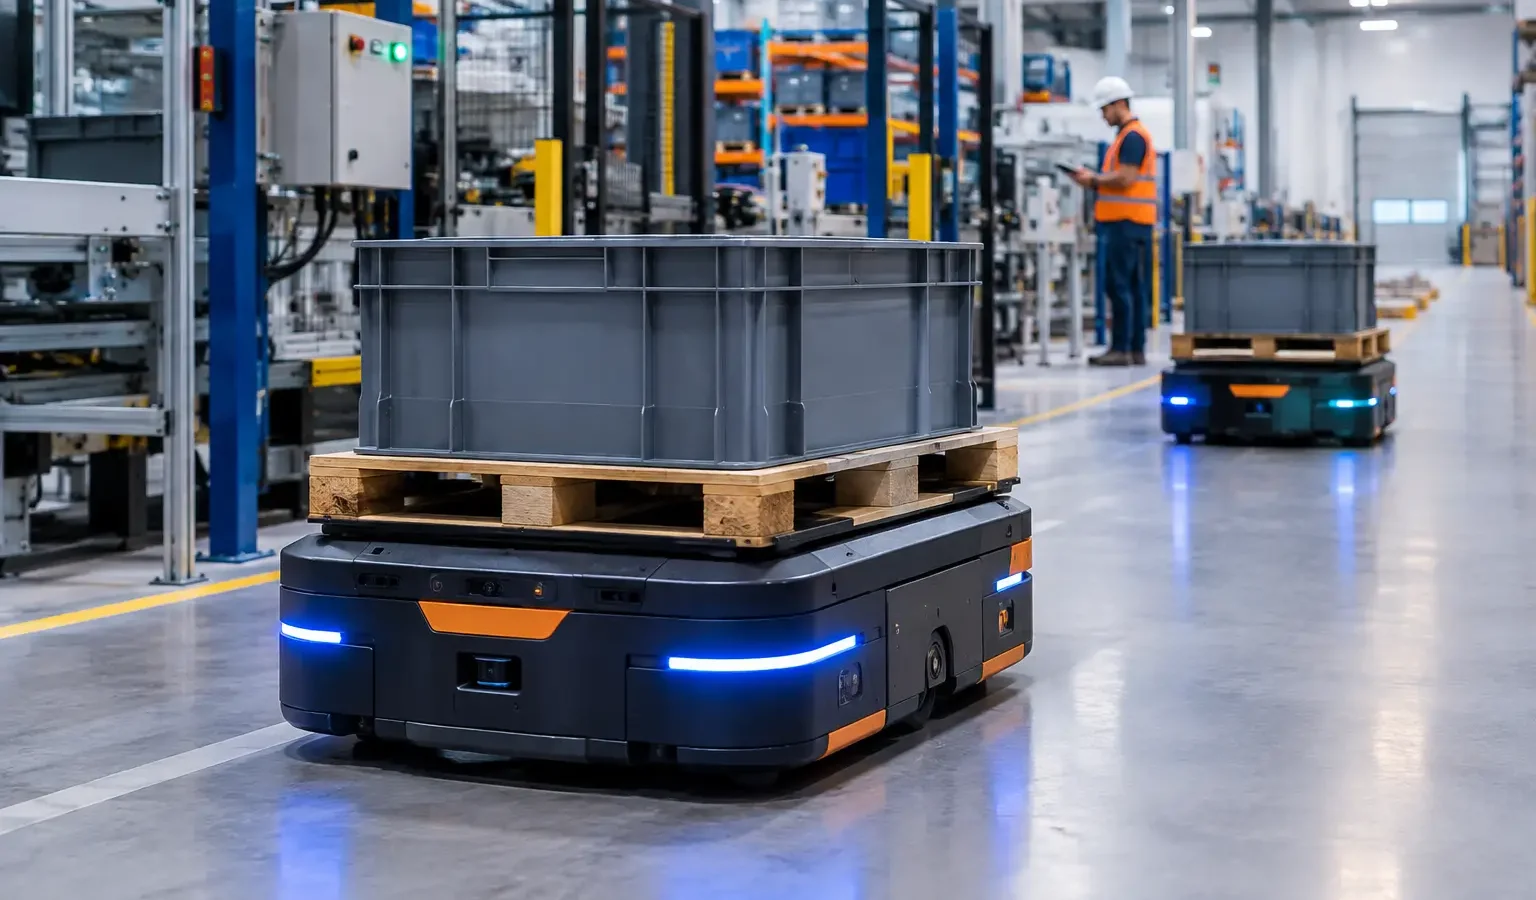
Quando uma empilhadeira espera rota livre, um operador precisa reposicionar pallets ou uma linha para por falta de abastecimento, a movimentação interna deixa de ser apenas uma atividade logística. Ela passa a limitar a capacidade produtiva. É nesse contexto que robôs autônomos com IA para movimentação de cargas vêm ganhando espaço em plantas que precisam elevar previsibilidade, rastreabilidade e segurança sem tratar a automação como uma solução isolada.
A decisão, porém, não deve começar pelo equipamento. Um robô móvel só entrega resultado quando sua operação está conectada ao fluxo de materiais, às regras de prioridade, aos sistemas de controle existentes e às condições reais do piso fabril. Para gestores industriais e equipes de engenharia, o ponto central é avaliar onde a autonomia agrega valor, quais riscos precisam ser tratados e como integrar a tecnologia sem criar novas restrições ao processo.
O que muda com robôs autônomos com IA na movimentação de cargas
Os veículos guiados autonomamente, conhecidos como AMRs, utilizam sensores, mapas e recursos de processamento para reconhecer o ambiente, calcular trajetos e reagir a obstáculos. Diferentemente de sistemas que dependem exclusivamente de rotas físicas fixas, como faixas magnéticas ou trilhos, eles podem ajustar o caminho conforme as condições permitidas pela sua configuração e pela lógica de operação.
A inteligência artificial pode ampliar essa capacidade ao apoiar a classificação de obstáculos, a análise de padrões de deslocamento e a priorização de missões. Na prática, isso não significa que o robô “decide sozinho” sobre qualquer situação de produção. A operação deve seguir parâmetros definidos pela engenharia, com limites claros de velocidade, áreas autorizadas, interfaces de segurança e regras para exceções.
Em uma fábrica, os ganhos esperados normalmente estão ligados à redução de deslocamentos repetitivos, ao abastecimento mais regular de linhas, à diminuição de espera entre etapas e à coleta de dados sobre o fluxo de materiais. Mas o resultado depende do cenário. Uma rota curta, altamente variável e compartilhada com tráfego intenso de pessoas pode exigir uma estratégia diferente de um transporte contínuo entre estoque e uma célula produtiva.
Onde a tecnologia faz sentido na planta
A movimentação autônoma tende a ser mais indicada para tarefas repetitivas, com origem e destino bem definidos e volume suficiente para justificar a integração. Transporte de matéria-prima até linhas, retirada de produto acabado, abastecimento de embalagens, movimentação entre almoxarifado e produção e coleta de resíduos de processo são aplicações frequentes.
Em setores como alimentos e bebidas, cimento, siderurgia, mineração, manufatura e saneamento, a análise precisa considerar condições específicas. Poeira, umidade, variação de temperatura, pisos irregulares, rampas, interferências eletromagnéticas e áreas de acesso restrito influenciam diretamente a seleção da plataforma e o desenho da operação.
Também é necessário observar a característica da carga. Peso, centro de gravidade, tipo de pallet, estabilidade, dimensões e método de coleta ou entrega definem se o sistema utilizará carrinho, esteira, mesa elevatória, garfo ou outro dispositivo. Um projeto não pode presumir que toda carga padronizada é adequada à movimentação automatizada apenas porque cabe fisicamente no robô.
AMR, AGV ou automação fixa?
A escolha entre AMR, AGV e transportadores fixos não é uma disputa entre tecnologias. É uma definição de engenharia baseada no fluxo. AGVs podem ser adequados quando os percursos são estáveis e a operação exige alta repetibilidade. AMRs ganham relevância em layouts sujeitos a alterações, em rotas compartilhadas e em processos que se beneficiam de maior flexibilidade.
Já transportadores, monovias e sistemas fixos podem ser a melhor alternativa quando há alto volume contínuo entre pontos permanentes. Em alguns projetos, a solução mais eficiente combina tecnologias: transportadores em trechos de grande cadência e robôs móveis nas conexões que exigem flexibilidade.
A integração é o ponto crítico do projeto
Comprar uma frota de robôs sem integrar os fluxos de produção pode apenas transferir gargalos. O sistema precisa receber demandas de transporte, confirmar execução, sinalizar falhas e registrar eventos relevantes. Para isso, a comunicação com CLPs, IHMs, supervisórios, MES, WMS ou sistemas corporativos deve ser definida desde a fase de concepção.
Considere, por exemplo, o abastecimento de uma linha. Não basta enviar um robô quando o estoque local chega a zero. É preciso estabelecer o nível de disparo, validar disponibilidade de material, reservar a doca de entrega, impedir conflito com outras missões e confirmar que a carga foi recebida. Caso um posto esteja indisponível, o sistema deve aplicar uma regra previamente aprovada: aguardar, redirecionar, solicitar intervenção ou priorizar outro destino.
A infraestrutura de comunicação também merece atenção. Cobertura de rede, redundância compatível com a criticidade, segmentação, cibersegurança, disponibilidade de energia e posicionamento de carregadores afetam diretamente a continuidade operacional. Um robô capaz de navegar com precisão não compensa uma arquitetura de rede instável ou uma integração sem tratamento de falhas.
Para a engenharia de automação, o desafio é transformar o transporte em parte coordenada do processo. Isso inclui padronizar sinais, definir estados operacionais, configurar alarmes úteis e garantir que operadores e manutenção tenham visibilidade sobre missão, posição, carga, bateria e condições de bloqueio.
Segurança de máquinas e convivência com pessoas
A circulação de equipamentos autônomos exige uma avaliação de riscos específica para o ambiente, a carga e as interações previstas. Sensores de navegação são componentes importantes, mas não substituem o projeto de segurança. Velocidades, distâncias de parada, zonas de circulação, cruzamentos, portas automáticas, áreas de carga e descarga e situações de manutenção precisam ser analisados de forma integrada.
A NR-12 deve ser considerada conforme o escopo aplicável, juntamente com requisitos de segurança elétrica relacionados à NR-10 e demais normas técnicas pertinentes ao projeto. O texto vigente das normas regulamentadoras deve ser consultado em fonte oficial, e qualquer definição de conformidade depende de análise técnica das condições reais da instalação.
A segurança também depende do comportamento operacional. Faixas de pedestres, sinalização, treinamento, regras de prioridade e resposta a paradas precisam ser compreensíveis para todos que compartilham a área. Em operações com terceiros, visitantes ou turnos com equipes diferentes, a gestão dessa rotina é ainda mais relevante.
Outro ponto sensível é o modo de intervenção. Falhas de comunicação, carga desalinhada, bloqueio de rota ou necessidade de manutenção exigem procedimentos seguros e responsabilidades definidas. A equipe não deve improvisar acesso a partes energizadas, sensores ou painéis. A arquitetura de controle e os procedimentos de bloqueio devem ser planejados por profissionais habilitados.
Critérios práticos antes de investir
Um diagnóstico consistente começa pelo levantamento do fluxo atual. É necessário medir origens e destinos, frequência de viagens, tempos de espera, janelas de abastecimento, capacidade de carga, interferências e perdas associadas à movimentação. Sem esse retrato, a quantidade de robôs e o retorno esperado tendem a ser estimados com pouca confiabilidade.
Em seguida, vale avaliar a maturidade dos dados e dos processos. Se o estoque físico não corresponde ao sistema, se os pontos de entrega não são padronizados ou se as prioridades mudam sem critério, a autonomia encontrará barreiras. Muitas vezes, ajustes de layout, identificação de materiais, padronização de pallets e revisão de lógica de abastecimento são etapas necessárias antes da implantação.
A manutenção precisa entrar na decisão desde o início. Baterias, rodas, sensores, estações de recarga, rede industrial e software de gerenciamento requerem plano de inspeção, peças críticas e capacitação. A indisponibilidade de um único equipamento pode ser absorvida em uma frota bem dimensionada, mas pode interromper o fluxo quando o projeto depende de poucos recursos sem contingência.
Por fim, o comissionamento deve validar cenários normais e anormais. Rotas bloqueadas, perdas de comunicação, parada de emergência, bateria baixa, cruzamento com pessoas, indisponibilidade de docas e falhas de interface precisam ser testados antes da entrada plena em operação. A aceitação não deve se limitar ao robô percorrer uma rota vazia: ela deve comprovar o comportamento do conjunto dentro das condições previstas de produção.
Engenharia aplicada para uma operação confiável
Projetos de robôs móveis exigem integração entre automação, elétrica, segurança, redes industriais e operação. A Seabra Automação Industrial atua nesse tipo de desafio a partir do diagnóstico técnico, da definição de arquitetura de controle e das interfaces de campo necessárias para conectar a movimentação autônoma ao processo existente.
O objetivo não é inserir tecnologia por tendência, mas construir uma solução executável, com escopo claro e compatível com a criticidade da planta. Isso pode envolver adequações em painéis elétricos, programação de CLPs e supervisórios, integração de sinais, revisão de intertravamentos, comissionamento e treinamento das equipes responsáveis pela operação e manutenção.
Antes de definir equipamentos ou estimar uma implantação, vale transformar o fluxo de materiais em requisitos de engenharia: o que transportar, quando transportar, por qual rota, sob quais condições de segurança e como o sistema deve reagir quando algo sair do previsto. Para discutir esse diagnóstico técnico ou solicitar um orçamento alinhado à sua operação, entre em contato com a Seabra Automação Industrial pelo WhatsApp.
Precisa aplicar isso na sua planta?
A equipe da SEABRA pode avaliar seu cenário e indicar o próximo passo técnico.
Falar com a equipe técnica